Еще 50 лет назад фантасты обещали нам будущее, в котором для медицинской диагностики достаточно небольшого портативного устройства: поднес к человеку – и сразу увидел, что происходит внутри его тела. Но долгие годы воплотить эту идею в жизнь не удавалось. Таким устройством мог бы стать томограф, однако даже самые «мобильные» модели, хотя и становились более компактными, по-прежнему весили сотни килограммов.
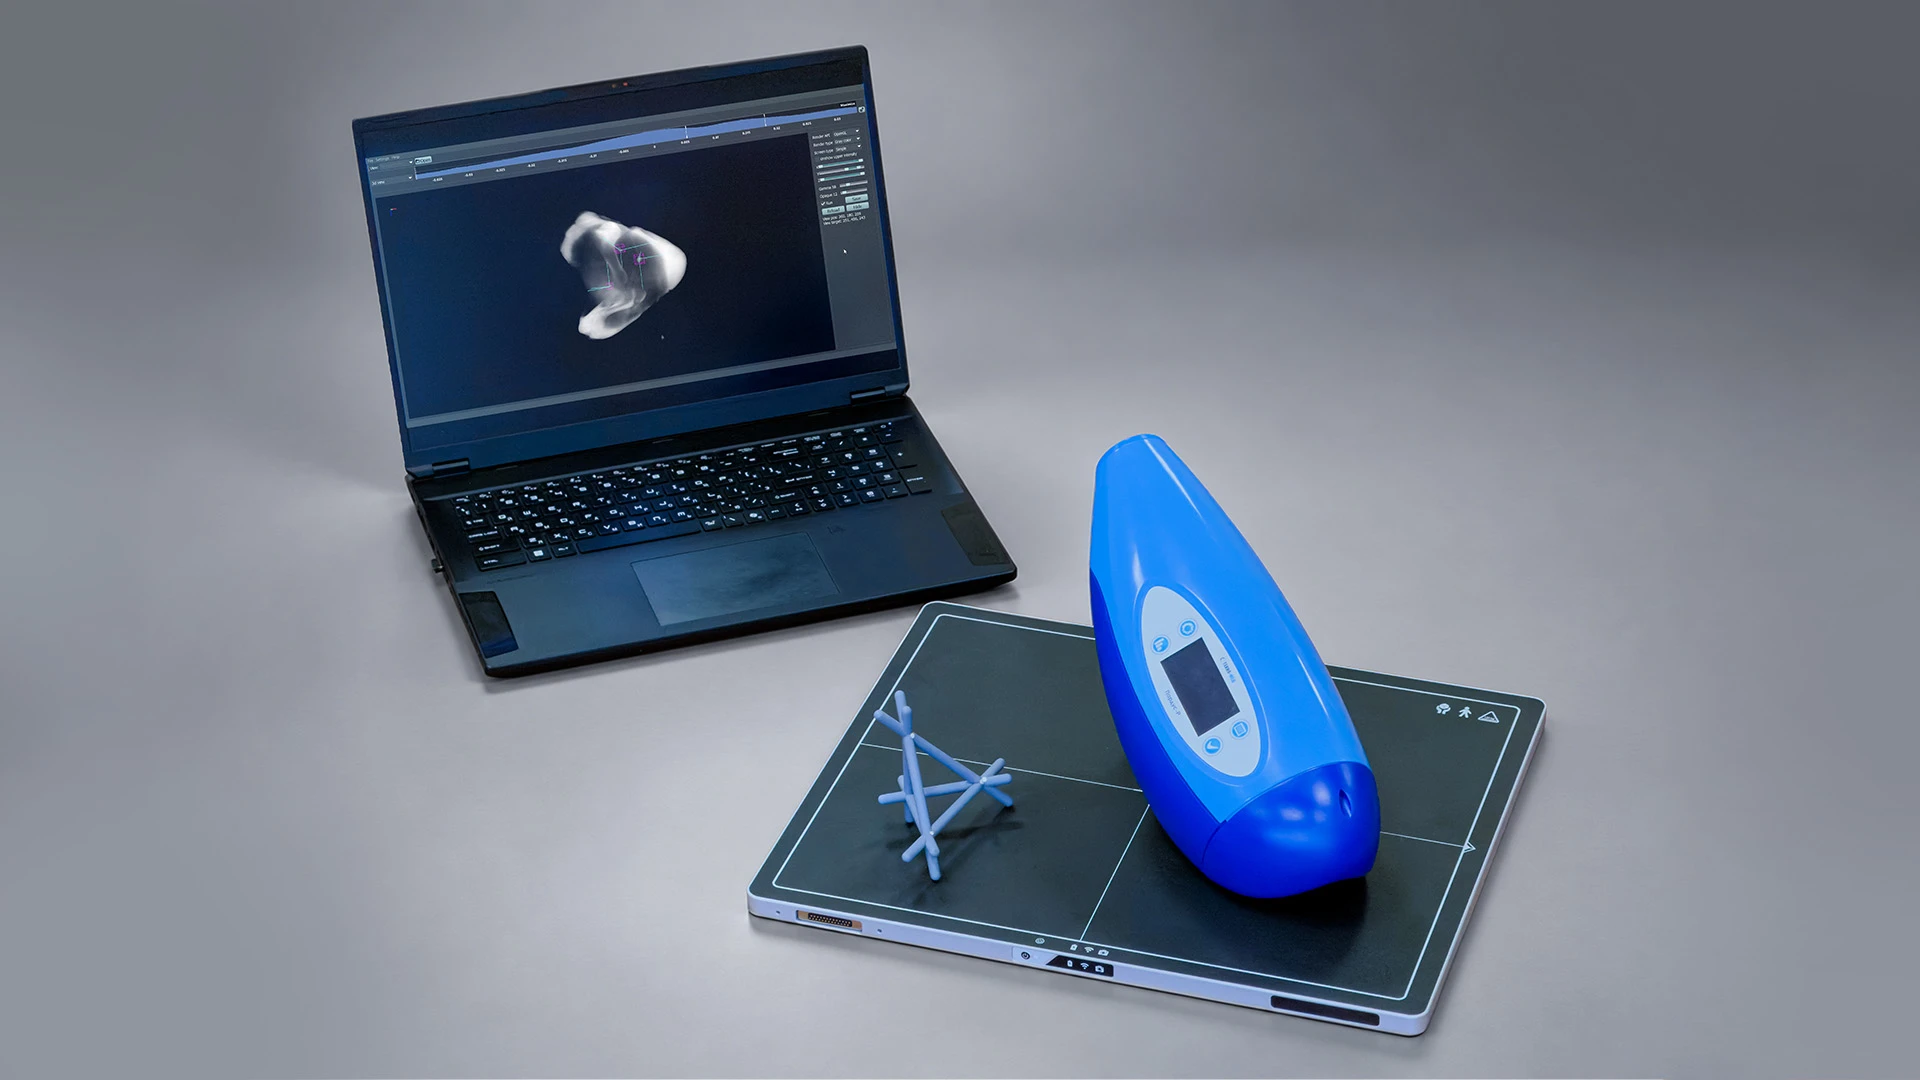
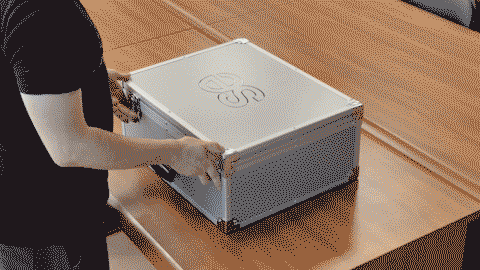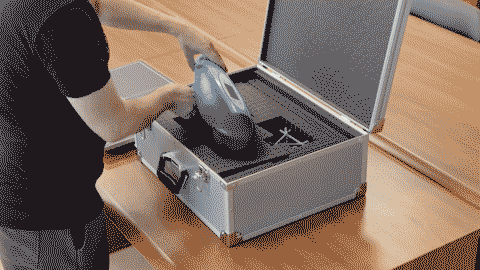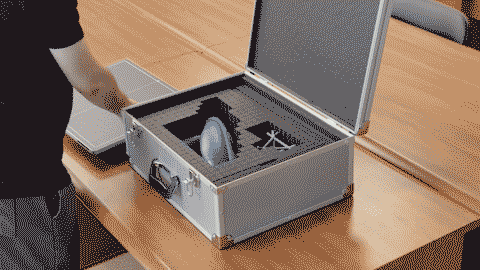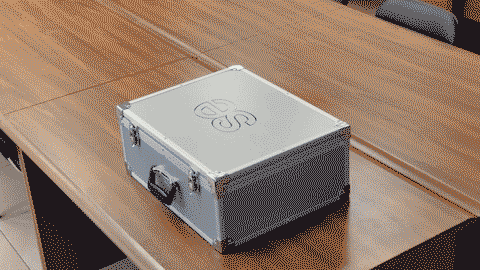
Спустя десятилетия мечта о томографе, который можно взять с собой, обрела реальные очертания. Исследователи российской ИИ-компании Smart Engines разработали первый в мире томограф свободного позиционирования – решение для рентгеновской 3D-диагностики без сложных механических узлов и вращающихся конструкций. Устройство помещается в обычный чемодан, весит менее 5 кг, а сам процесс исследования напоминает фотосъемку: оператор перемещает рентгеновский аппарат вокруг объекта, делает несколько снимков с разных ракурсов, а интеллектуальные алгоритмы восстанавливают его трехмерную структуру.
Как устроен носимый томограф и где может использоваться – рассказываем в статье.
Что включает программно-аппаратный комплекс Smart Engines для портативной томографии
Аппаратная его часть помещается в чемодан и включает:
- Автономный источник рентгеновского излучения – портативный аппарат, который оператор вручную перемещает вокруг объекта;
- Автономный плоскопанельный детектор – регистрирует рентгеновское излучение и формирует цифровые снимки объекта;
- Запатентованные методы автопозиционирования и мониторинговой реконструкции в условиях экстремально малого числа проекций (о них — ниже);
- Портативный компьютер с программным обеспечением Smart Tomo Engine – управляет сбором данных, обрабатывает полученные данные и визуализирует внутреннюю структуру объекта в виде послойных срезов и цифрового 3D-изображения.
Классическая реконструкция против X-SLAM: в чем разница
Ключ к созданию носимого томографа – технология X-SLAM, разработанная исследователями Smart Engines. Именно она позволила отказаться от громоздких механических конструкций и жестко заданной траектории съемки, без которых сложно представить традиционный компьютерный томограф.
Главная сложность заключалась в том, чтобы получить качественное трехмерное изображение всего по нескольким рентгеновским снимкам, сделанным с произвольных ракурсов. Традиционные алгоритмы компьютерной томографии рассчитаны на заранее известное положение источника излучения и большое количество проекций. Если геометрия съемки неизвестна, а снимков мало – изображение получается размытым, с многочисленными искажениями и артефактами.
Чтобы преодолеть эти ограничения, исследователи Smart Engines разработали методы автопозиционирования X-SLAM и специальные алгоритмы 3D-реконструкции. Они позволяют автоматически определять положение источника излучения при каждом снимке и восстанавливать внутреннюю структуру объекта даже по 10-15 проекциям. Благодаря этому можно не только обнаружить металлические включения, но и определить глубину их залегания и положение относительно костей и других анатомических структур.
За этой технологией стоят годы фундаментальных исследований на стыке компьютерного зрения, математики и обработки изображений. “С томографией мы, как и с распознаванием, прошли многолетний путь собственных фундаментальных исследований. Благодаря этому мы нащупали “слепое пятно” – задачу, которую не обсуждали на конференциях и не описывали в статьях. Затем довольно быстро выявили фундаментальные математические ограничения, из-за которых задача казалась неразрешимой, а наши знания в смежной области, в компьютерном зрении, подсказали верные обходные пути. Для меня X-SLAM – это не только удивительное и технологически совершенное решение, но и знак качества созданной нами научной школы», – рассказывает один из авторов разработки, технический директор Smart Engines, доктор технических наук Дмитрий Николаев.
Разницу хорошо видно на двух изображениях ниже. Там, где классическая реконструкция дает размытую картину с трудноразличимыми деталями, алгоритмы Smart Engines позволяют отчетливо рассмотреть костные структуры и металлические включения, оценить их форму и расположение в пространстве.
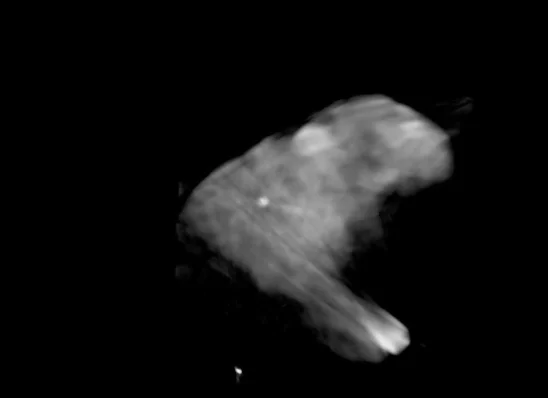 | 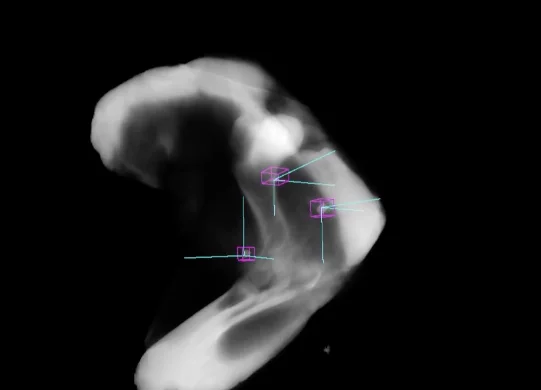 |
| Классическая реконструкция | Технология X-SLAM, разработанная в Smart Engines |
Как происходит процесс
Расскажем на примере нашего эксперимента. В качестве объекта исследования мы выбрали свиную ногу с металлическими включениями разной рентгенооптической плотности. Наша задача – обнаружить инородные тела и определить их положение относительно костей и других тканей.
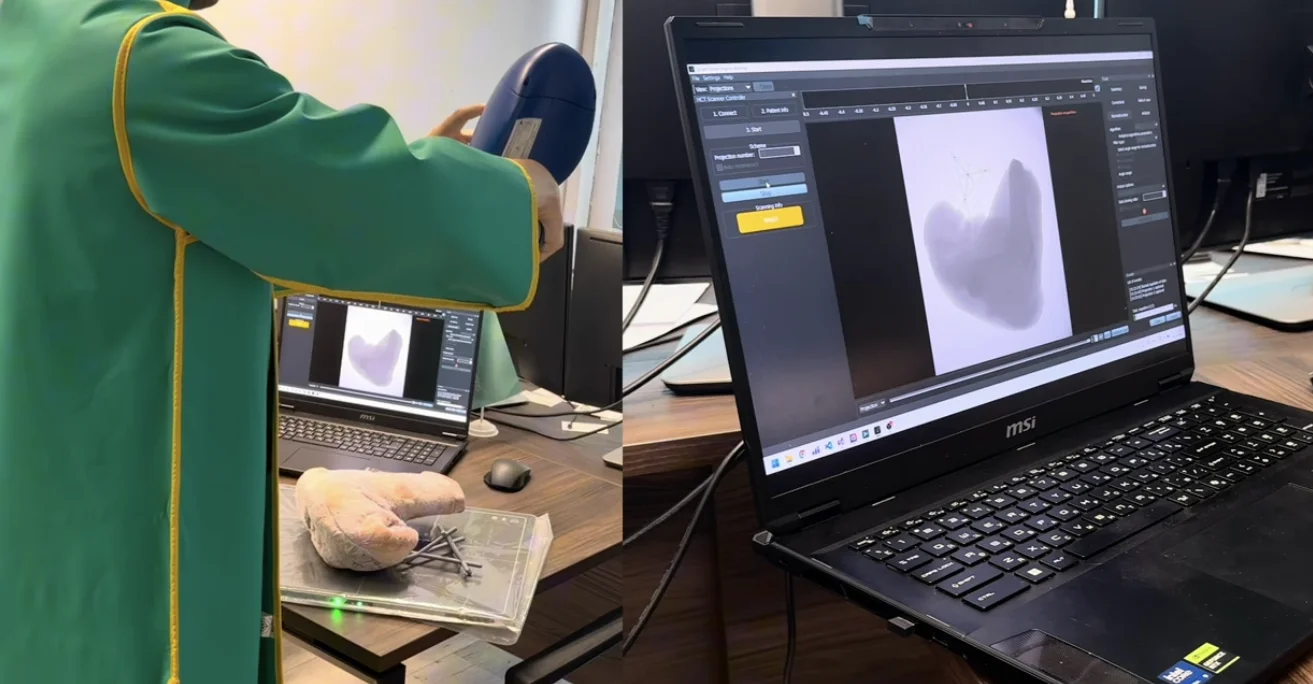
Объект помещается на плоский рентгеновский детектор. На детектор же ставится тетраэдр с металлическими шариками в вершинах, который мы называем «якорем». Он нужен, чтобы программа могла определить положение источника излучения в пространстве по теням шариков на снимках. При этом никаких механических креплений и систем позиционирования не требуется.
Оператор обходит объект и делает снимки с разных ракурсов, как при обычной фотосъемке. Точно выдерживать углы и расстояния не нужно – главное, чтобы объект и якорь попадали в кадр. В нашем эксперименте для получения трехмерного изображения оказалось достаточно 17 снимков, тогда как традиционные томографы используют тысячи проекций.
Алгоритмы X-SLAM, реализованные в программном обеспечении Smart Engines, автоматически определяют положение источника для каждого снимка, а затем восстанавливают трехмерную структуру объекта. Уже примерно через 10 секунд на экране ноутбука появляется 3D-изображение, на котором можно рассмотреть кости, обнаружить металлические включения и оценить их расположение относительно окружающих тканей.
А что с дозой облучения
При работе с рентгеновским излучением закономерно возникает вопрос: какую дозу облучения получают пациент и оператор, который держит аппарат в руках?
Для съемки мы используем маломощный микрофокусный источник излучения, позволяющий существенно снизить дозовую нагрузку. По нашим оценкам, доза, получаемая пациентом за одно исследование, не превышает уровня естественного фонового облучения за сутки в Москве или Санкт-Петербурге.
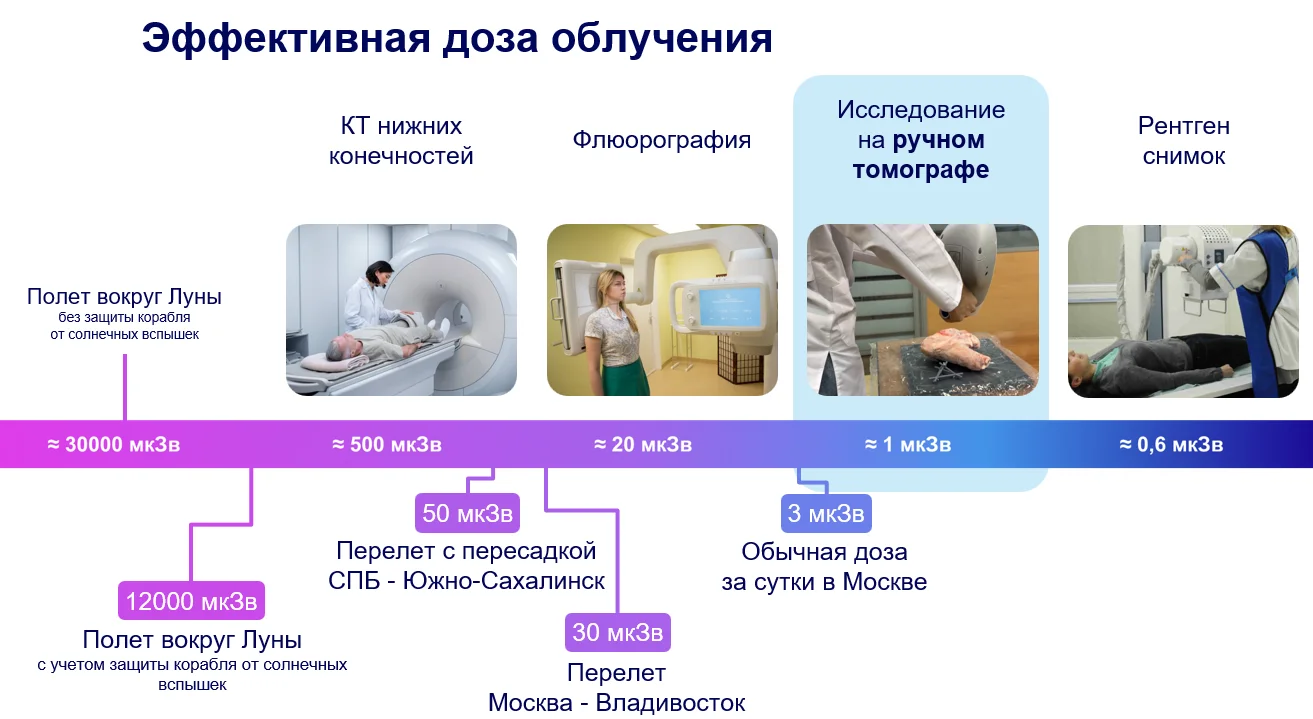
При этом оператор получает на порядки меньшую дозу, поскольку находится вне прямого пучка излучения и использует специальные индивидуальные средства рентгенозащиты. Тем не менее, прежде чем технология начнет широко применяться в медицинской практике, ей предстоит пройти необходимые испытания и процедуры регистрации.
Где может применяться портативный томограф
Разработка уже получила положительные отзывы специалистов медицинских центров и ветеринарных клиник. Первые исследования показали, что качество получаемых изображений позволяет обнаруживать крупные металлические осколки и определять их положение относительно костей и других анатомических структур.
В перспективе портативный томограф может найти применение в выездных хирургических пунктах, санитарном транспорте, зонах чрезвычайных ситуаций и труднодоступных районах. Он также может использоваться в государственных и частных клиниках для оперативного получения трехмерных изображений, когда стационарный томограф недоступен или его применение нецелесообразно, например, для наблюдения за динамикой лечения.
Однако медициной возможности технологии не ограничиваются. Компактность и возможность проводить исследования непосредственно на месте открывают перспективы ее использования и в других областях:
- Искусствоведение и реставрация – изучение локального состава слоев или целостности внутренней структуры произведений искусства непосредственно в музеях и галереях, без необходимости перевозить ценные и хрупкие экспонаты;
- Судебно-медицинская экспертиза – неразрушающее исследование объектов и биологических тканей с получением трехмерного изображения их внутренней структуры;
- Таможенный досмотр – исследование содержимого закрытых предметов и упакованных грузов для выявления скрытых вложений без необходимости их вскрытия;
- Дефектоскопия – обнаружение внутренних дефектов материалов и изделий, например трещин, пустот и посторонних включений, без повреждения исследуемого объекта.
Вместо вывода: сравниваем технологии
Сравним портативный томограф Smart Engines с классическим стационарным КТ по основным характеристикам: весу, энергопотреблению, способу съемки и возможным сценариям применения.
| Характеристика | КТ GE Optima CT520 | Ручной томограф Smart Engines |
| Масса | Общая масса – 1770 кг | Масса комплекта – 5 кг |
| Питание | Требуется стационарное электроснабжение, 53,2 кВт | Питание от встроенной батареи, менее 0,07 кВт |
| Способ съемки | Прецизионный прибор, требующий тщательной калибровки | Самокалибровка с помощью ИИ |
| Гибкость траектории | Механическая траектория | Ручная траектория |
| Область применения | Только стационарные медицинские учреждения | Санитарный транспорт, выездная хирургия, зоны ЧС |
Разработка Smart Engines показывает, как современные алгоритмы обработки изображений позволяют по-новому решать задачи рентгеновской диагностики. То, что раньше требовало массивных механических конструкций и точного позиционирования, теперь можно реализовать с помощью компактного оборудования и интеллектуального программного обеспечения.
Пока технология находится на этапе испытаний, но уже первые эксперименты демонстрируют ее потенциал. В перспективе такой подход может сделать трехмерную визуализацию доступной там, где раньше для нее попросту не было технических возможностей.
Хотите увидеть портативный томограф в действии? Свяжитесь с Smart Engines – продемонстрируем работу технологии и подробнее расскажем о ее возможностях.